


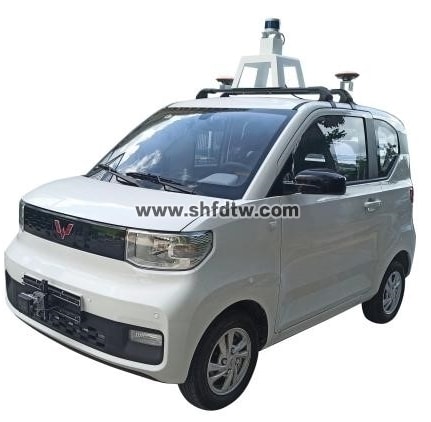
TW-ZWX13无人驾驶乘用车
一、线控平台车
1.硬件内容
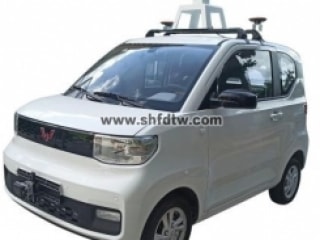
1.1 纯电动轿车1台,四轮驱动、前轮驱动断眼镜位置及状态。
1.2 线控系统1套:安装于电动底盘,包含线控控制单元、线控制动总泵、线控转向总成、线束和连接器等。
2.技术要求
2.1 总体
2.1.1:▲平台要求实现线控油门、线控刹车、线控转向、线控档位、线控声光五大子系统,缺一不可。
2.1.2 ▲电动底盘最高车速不低于80km/h。
2.1.3 电动底盘标称续航里程不低于100km。
2.1.4 整备质量不高于800kg。
2.1.5 采用锂离子电池系统。
2.1.6 驱动电机标称功率不低于20kW,总扭矩不低于80Nm。
2.2 线控油门
2.2.1 实现纵向驱动功能的线控控制,并提供相应的CAN控制接口油门踏板开度(单位:%)。
2.2.2 ▲延迟时间(从指令发送到加速度开始上升的时间)300ms内(或不低于原车油门响应时间)。
2.2.3 响应时间(从指令发送到加速度达到最大值的时间)800ms内。
2.2.4 ▲最大加速度不低于0.3g。
2.2.5 工作车速范围0到80km/h(或原车允许的最高车速)。
2.2.6 线控油门能够单独使能和被接管。可以设置通过油门踏板触发整车被接管(前提是线控油门已使能)。
2.2.7 反馈线控油门状态、油门踏板位置实际值、油门踏板位置指令值。
2.3 线控刹车
2.3.1 实现纵向行车制动功能的线控控制,并提供相应CAN控制接口制动踏板开度(单位:%)。
2.3.2 ▲制动系统要求能够提供不小于0.5g的减速度。
2.3.3 ▲延迟时间(从指令发送到减速度开始上升的时间)300ms内。
2.3.4 响应时间(从指令发送到减速度达到最大值的时间)800ms内。
2.3.5 工作车速范围0到80km/h或原车允许的最高车速。
2.3.6 线控刹车能够单独使能和被接管。可以设置通过刹车踏板触发整车被接管(前提是线控刹车已使能)。
2.3.7 反馈线控刹车状态、刹车踏板位置实际值、刹车踏板位置指令值。制动灯根据制动踏板控制指令自动点亮。
2.4 线控转向
2.4.1 实现转向功能的线控控制,并提供相应的线控CAN控制接口方向盘转角(单位:deg)。
2.4.2 要求能够在0到40km/h(或原车允许的最高车速)范围内实现转向控制。
2.4.3方向盘转角范围-450deg到450deg(或不低于原车机械结构允许的最大转角)。
2.4.4 ▲最大转向速率不低于360deg/s。
2.4.5 ▲延迟时间(从指令发送到方向盘转角开始变化的时间)300ms内。
2.4.6 线控转向能够单独使能和被接管。可以设置通过转向盘触发整车被接管(前提是线控转向已使能)。
2.4.7反馈线控转向状态、方向盘转角实际值、方向盘转角指令值。
2.5 线控档位
2.5.1 ▲实现档位切换的线控功能,即在车辆静止状态下可以通过CAN接口使档位在R、N、D间切换。
2.5.2 ▲安全性要求:出于安全性考虑,原车档杆(或旋钮)位置必须处于N档位置才允许线控档位控制,即(1)必须将档杆置于N档才能进入线控档位控制;(2)进入线控档位控制后,将档杆从N档拨到D或R则自动退出线控档位控制,切换到手动驾驶模式并退出线控。
2.5.3 线控档位能够单独使能和被接管。可以设置通过档杆退出N档触发整车被接管(前提是线控档位已使能)。
2.5.4 响应时间(从发送指令到完成动作)2s内。
2.5.5 反馈线控档位状态、档杆位置实际值、档杆位置指令值。
2.6 线控声光
2.6.1 实现左右转向灯、远近光灯、双闪灯、喇叭、雨刮器的开关控制,并提供相应的CAN控制接口。
2.6.2 线控声光能够单独使能,但不能用于接管。
2.6.3 线控声光不提供反馈信号。
2.7 状态反馈
2.7.1 除前述线控油门、线控刹车、线控转向、线控档位、线控驻车相关的反馈信号外,还要求通过CAN总线信号反馈如下信号:车辆的速度。
2.8 线控模式
2.8.1 线控系统工作模式包含手动模式和自动模式。手动模式下,车辆完全由驾驶员控制,自动模式下,车辆各线控子系统中的一个或多个由智能驾驶上位机控制,其余仍由驾驶员控制。通过整车线控使能标志位控制整车在手动模式和自动模式之间切换。
2.8.2 反馈整车线控状态。
2.8.3 系统上电默认手动驾驶模式,出现严重故障情况下自动切换常规驾驶模式。
2.9 线控接管
2.9.1 ▲系统可以设置并实现通过油门、刹车、转向、档位中的任何一种或几种实现从线控模式接管。
3.交付物
(1)改装完成的车辆(车身尺寸≥2917*1493*1621);
(2)CAN数据库文件(Vector CANdb++创建,*.dbc格式);
(3)用户手册,包括硬件接口和信号的说明、注意事项等;
(4)测试程序(Vector CANalyzer创建,*.can格式)。
二、智能驾驶系统
1.硬件内容
1.1 激光雷达:
1) 水平视角:360度;
2) 垂直视角不低于30°
3) 测距:≥50m
4) 测距精度:±10cm
5) 测距通道不低于16线
6) 提供百兆以太网数据输出,包含距离、旋转角度、反射率等信息
7) 工作温度至少满足:-20℃-85℃
8) 工作电压:9-32V
9) 防护等级:不低于IP67
1.2 毫米波雷达:
1) 水平视角:远距±15°/75m、短距±60°/30m;
2) 垂直视角不低于±5°;
3) 测距:远距不低于2m-75m、短距不低于0.6m-30m;
4) 测距精度不低于:远距±1m、短距±0.3m;
5) 最大目标数:不少于32;
6) 探测目标类型:远离目标、靠近目标、静止目标、横穿静止目标、横穿目标;
7) 物体类型:杆、小汽车、卡车、行人、摩托车、单车、宽的物体;
8) 提供CAN/CANFD数据输出,至少包含跟踪目标ID、距离、速度、RCS等信息;
9) 工作温度至少满足:-40℃-85℃;
10) 工作电压:9-16V;
11) 防护等级:不低于IP67
1.3 超声波雷达:
1) 测距范围:130mm―5000mm,盲区13cm;
2) 波束角10~60度可调;
3) 处理板和探头工作温度 -40~85度
4) 精度: 5mm(近距离) 探测距离的0.5%(远距离)
5) 各探头测量测量距离单独可调
6) 工作电源:+12V~24V
7) 工作电流:<200mA
1.4 摄像头:
1) ▲探测目标类型:道路、车辆、围栏、行人、车辆、两轮车、人行横道、交通标志/线、导航线、圆锥筒、停止线、红绿灯减速带等。
2) 图像分辨率:1280*800
3) 工作温度:-40°C ~ 85°C
4) 输出接口:LVDS
5) 防护等级:不低于IP67
6) 视场角:D(72°)/H(59.4°)/V(36°)
1.5 组合导航:
1) 具有GNSS和IMU组合导航定位;
2) GNSS/BD信号良好时位置误差精度不高于10cm,航向角误差精度不高于1°;
3) GNSS信号丢失时,位置偏差10m以内维持时间不低于3s;
4) 数据更新频率不低于100Hz;
5) 支持RS-232/485、网口等接口;
6) 包含组合导航主机、2个卫星天线及连接线等;
7) 工作温度至少满足:-30℃-70℃;
8) 工作电压:9-32V;
9) 防护等级不低于IP65。
1.6 计算单元:
CPU:不低于6核12线程,主频不低于2.9G,三级缓存不低于12M;
GPU:显存频率不低于1590MHz,显存类型不低于 4G DDR6;
内存:不少于16GB LPDDR4x2666MhZ
存储:固态硬盘,不少于500GB
2. 智能网联教学车软件(需具要自主知识产品,提供软件著作权证书)
2.1配置软件
1) 毫米波/超声波雷达测试软件:毫米波/超声波雷达测试,包括探测距离和范围等;接收毫米波/超声波雷达数据流,观察不同工况下的目标物情况;故障信息读取。
2) 激光雷达测试软件:接口测试;激光雷达配置,包括以太网、时间、电机参数等;接收激光雷达数据流,可视化显示点云。
3) 相机测试软件:接口测试;相机设置;识别信息读取;故障信息读取。
4) 组合导航测试软件:接口测试;组合导航标定,包括初始对准、导航模式配置、坐标轴配置、端口输出数据配置等;接收组合导航数据信息;故障信息读取。
5) 线控调试软件:可通过界面直观观测线控底盘状态信息,并以按钮和CAN指令两种形式对底盘各个功能进行操作测试。
2.2智能驾驶功能
功能类 | 功能项 | 描述 |
设置 | 参数设置 | 运行参数可通过数据接口进行写入 |
地图设置 | 具备行驶地图录取功能 | |
循迹行驶 | 根据录制的地图,车辆循迹行驶 | |
行驶 | 路面物体识别 | 识别行人、车辆等障碍物 |
道路标志识别 | 识别红路灯、车道线等路面指示标志 | |
障碍规避 | 通过决策控制系统控制车辆行止动作,进行障碍物避让 | |
障碍绕行 | 特定路面障碍物绕行功能,保证车辆持续运行 | |
定位 | GNSS定位 | 使用多频卫星定位系统 |
RTK定位 | 融合RTK技术,获得厘米级的定位精度 | |
惯性定位 | 防止卫星信号跳变 |